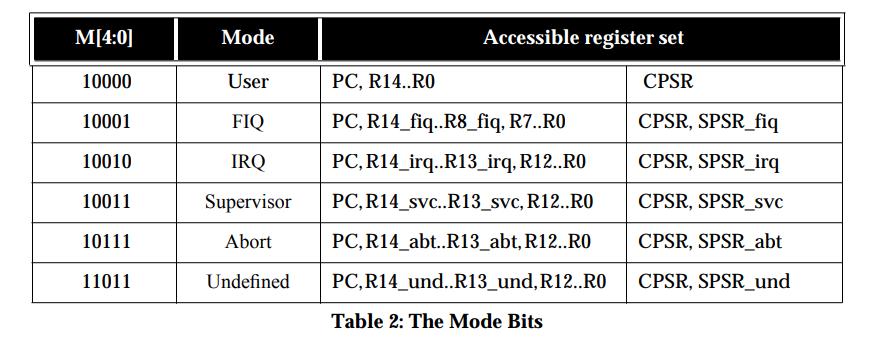
Документация по ARM7
https://www.ele.uva.es/~jesman/BigSeti/ftp/Microcontroladores/ARM/Arm7%20Datasheet.pdf
Исключительные ситуации — прерывания.
Для каждого прерывания есть процедура, которая его обрабатывает.
Таблица с адресами этих процедур — таблица векторов прерываний.
1. Reset – перезагрузка или включение питания.
2. Undefined instruction – процессор не может декодировать инструкцию (например, когда данные трактуются как инструкция; происходит, например, когда управление передают на неверный адрес).
3. Software interrupt – программное прерывание, которое можно вызвать из программы (например, в архитектуре Intel прерывание — инструкция int3, используется в отладчике). Gdb – можно ставить как hardware прерывания (используются, например, когда память не инициализирована), так и software прерывания — вместо той инструкции, на которую ставится точка прерывания (breakpoint), записывается инструкция int3, а прежняя инструкция сохраняется. При выполнении программы, если происходит software прерывания, то код инструкции подставляется назад и отладчик показывает исходные коды программы.
4. Instruction abort – ошибка извлечения инструкции. Отличается от undefined instruction тем, что там код инструкции был извлечен, но оказался неверным (не кодом инструкции). В данном прерывании невозможно оказалось извлечь содержимое памяти по адресу, по которому его пытались извлечь.
5. Data abort – ошибка извлечения данных.
6. Reserved – не используется в ARM, производители железа могут его использовать на свое усмотрение.
7. IRQ – INterrupt Query – запрос на прерывание.
8. FIQ – Fast Interrupt Query – запрос на прерывание, которое должно быть обслужено немедленно.
Существует иерархия по приоретам. FIQ – самый высокий приоритет.
Несколько типов памяти:
- внешняя память — дешевая и медленная
- оперативная память — более дорогая и более быстрая
- кеш-память — еще более дорогая и еще более быстрая
- регистры процессора — совсем дорогая и совсем быстрая. Находятся в ядре, максимально близко к АЛУ (арифметико-логическое устройство). Регистров очень мало.
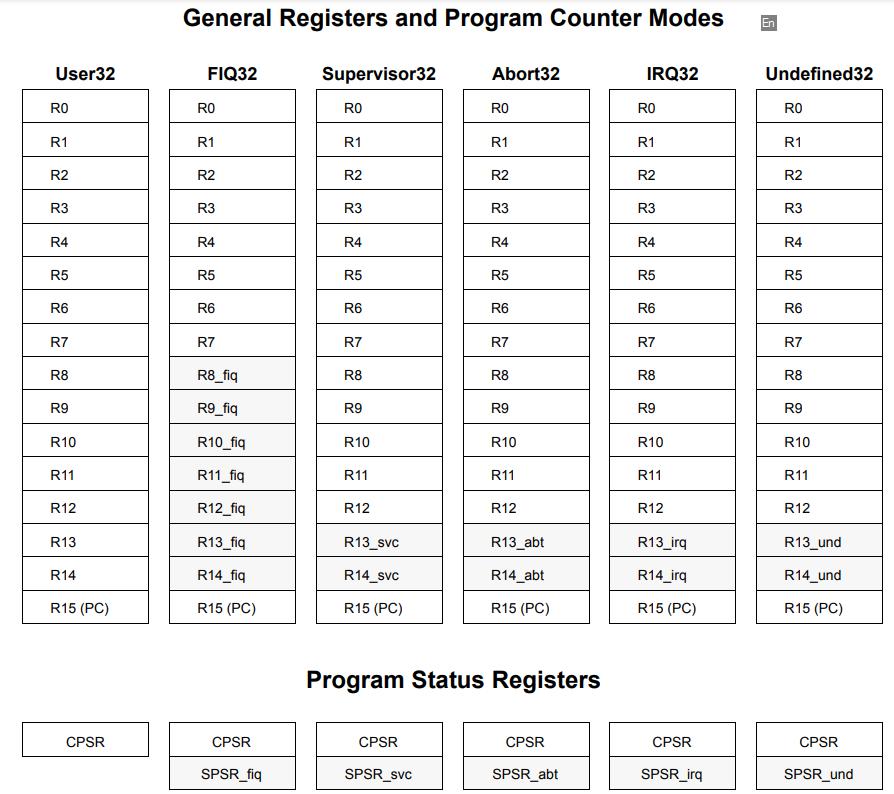
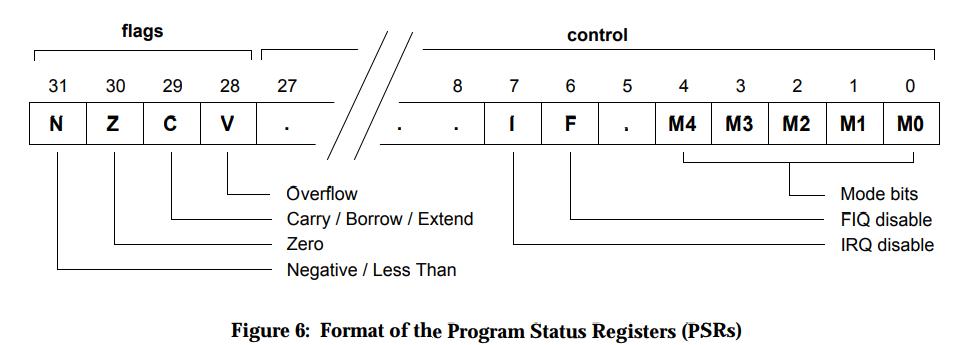
V – oVerflow – бит равен 1, если последняя инструкция вызвала переполнение ячейки памяти. Например, R1 + R2 → R3
0xFFFFFFFF + 0xFFFFFFFF = 0x1FFFFFFFE → R3 = 0xFFFFFFFE, бит V = 1, так как произошло переполнение при сложении.
(16-ричное исчисление: 0, 1, 2, …, 9, A, B, C, D, E, F, цифры — коэффициенты при степенях 16).
С — Carry – бит переноса. Используется, например, при сдвигах содержимого регистра вправо или влево.
Регистр:
|
31 |
30 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
0 |
|
0 |
0 |
0 |
0 |
0 |
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
0 |
1 |
1 |
1 |
При сдвиге вправо (биты сдвигаются в сторону соседнего младшего бита) младший бит выйдет из содержимого регистра. Чтобы не потерять его значения, оно помещается в бит Carry.
Регистр:
|
31 |
30 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
4 |
3 |
2 |
1 |
0 |
|
0 |
0 |
0 |
0 |
0 |
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
0 |
0 |
1 |
1 |
Carry: 1
C:
short x;
x >>= 1;
Проверить бит Carry в C нельзя.
Z – Zero – бит равен 1, если результат последней инструкции равен нулю
N – Negative – бит равен 1, если результат последней инструкции отрицательный
Примеры:
ASR R1, #1 – Arithmetic Shift Right (арифметический сдвиг вправо).
R1 = 0x7 => R1 = 0x3, NZVC=0001
ROR R1, #1 – ROtate Right (циклический сдвиг вправо)
R1 = 0x7 => R1 = 0x80000003, NZVC=1000
Регистр:
|
31 |
30 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
0 |
|
0 |
0 |
0 |
0 |
0 |
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
0 |
1 |
1 |
1 |
|
31 |
30 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
4 |
3 |
2 |
1 |
0 |
|
1 |
0 |
0 |
0 |
0 |
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
0 |
0 |
1 |
1 |
Программирование для ARM:
gcc – есть кросс-платформенный (arm-linux-gcc и т. п.)
Есть для cygwin (https://www.artila.com/download/9200/Linux/toolchain/Cygwin/Cygwin%20Installation%20Guide.pdf, https://sourceforge.net/projects/armlinux4cygwin/, …)
На Линукс — скачиваете исходники gcc, компилируете для кросс-платформенной компиляции (TARGET_ARCH=arm).
Выполнение:
1.
Прошивка — загружаете на устройство (например, роутер).
Есть сайты с открытыми исходными текстами прошивок для роутеров и
других устройств. OpenWRT(?)
2. Симуляторы. gdb – есть режим симуляции ARM.
3. Evaluation board, JTAG – интерфейс для подсоединения печатной платы к компьютеру.
Нужен был симулятор WiFi карточки. Периферию симулировали сами (по спецификациям), ARM – нужен готовый симулятор. В gdb – оказался самый лучший симулятор.